Fai partire la jam.
Premi Suona per ascoltare melodia, cassa, rullante e hi-hat. Cambia tempo, scala e pattern, oppure lascia muovere le manopole al robot.
NEKO EXPERIMENT · 05
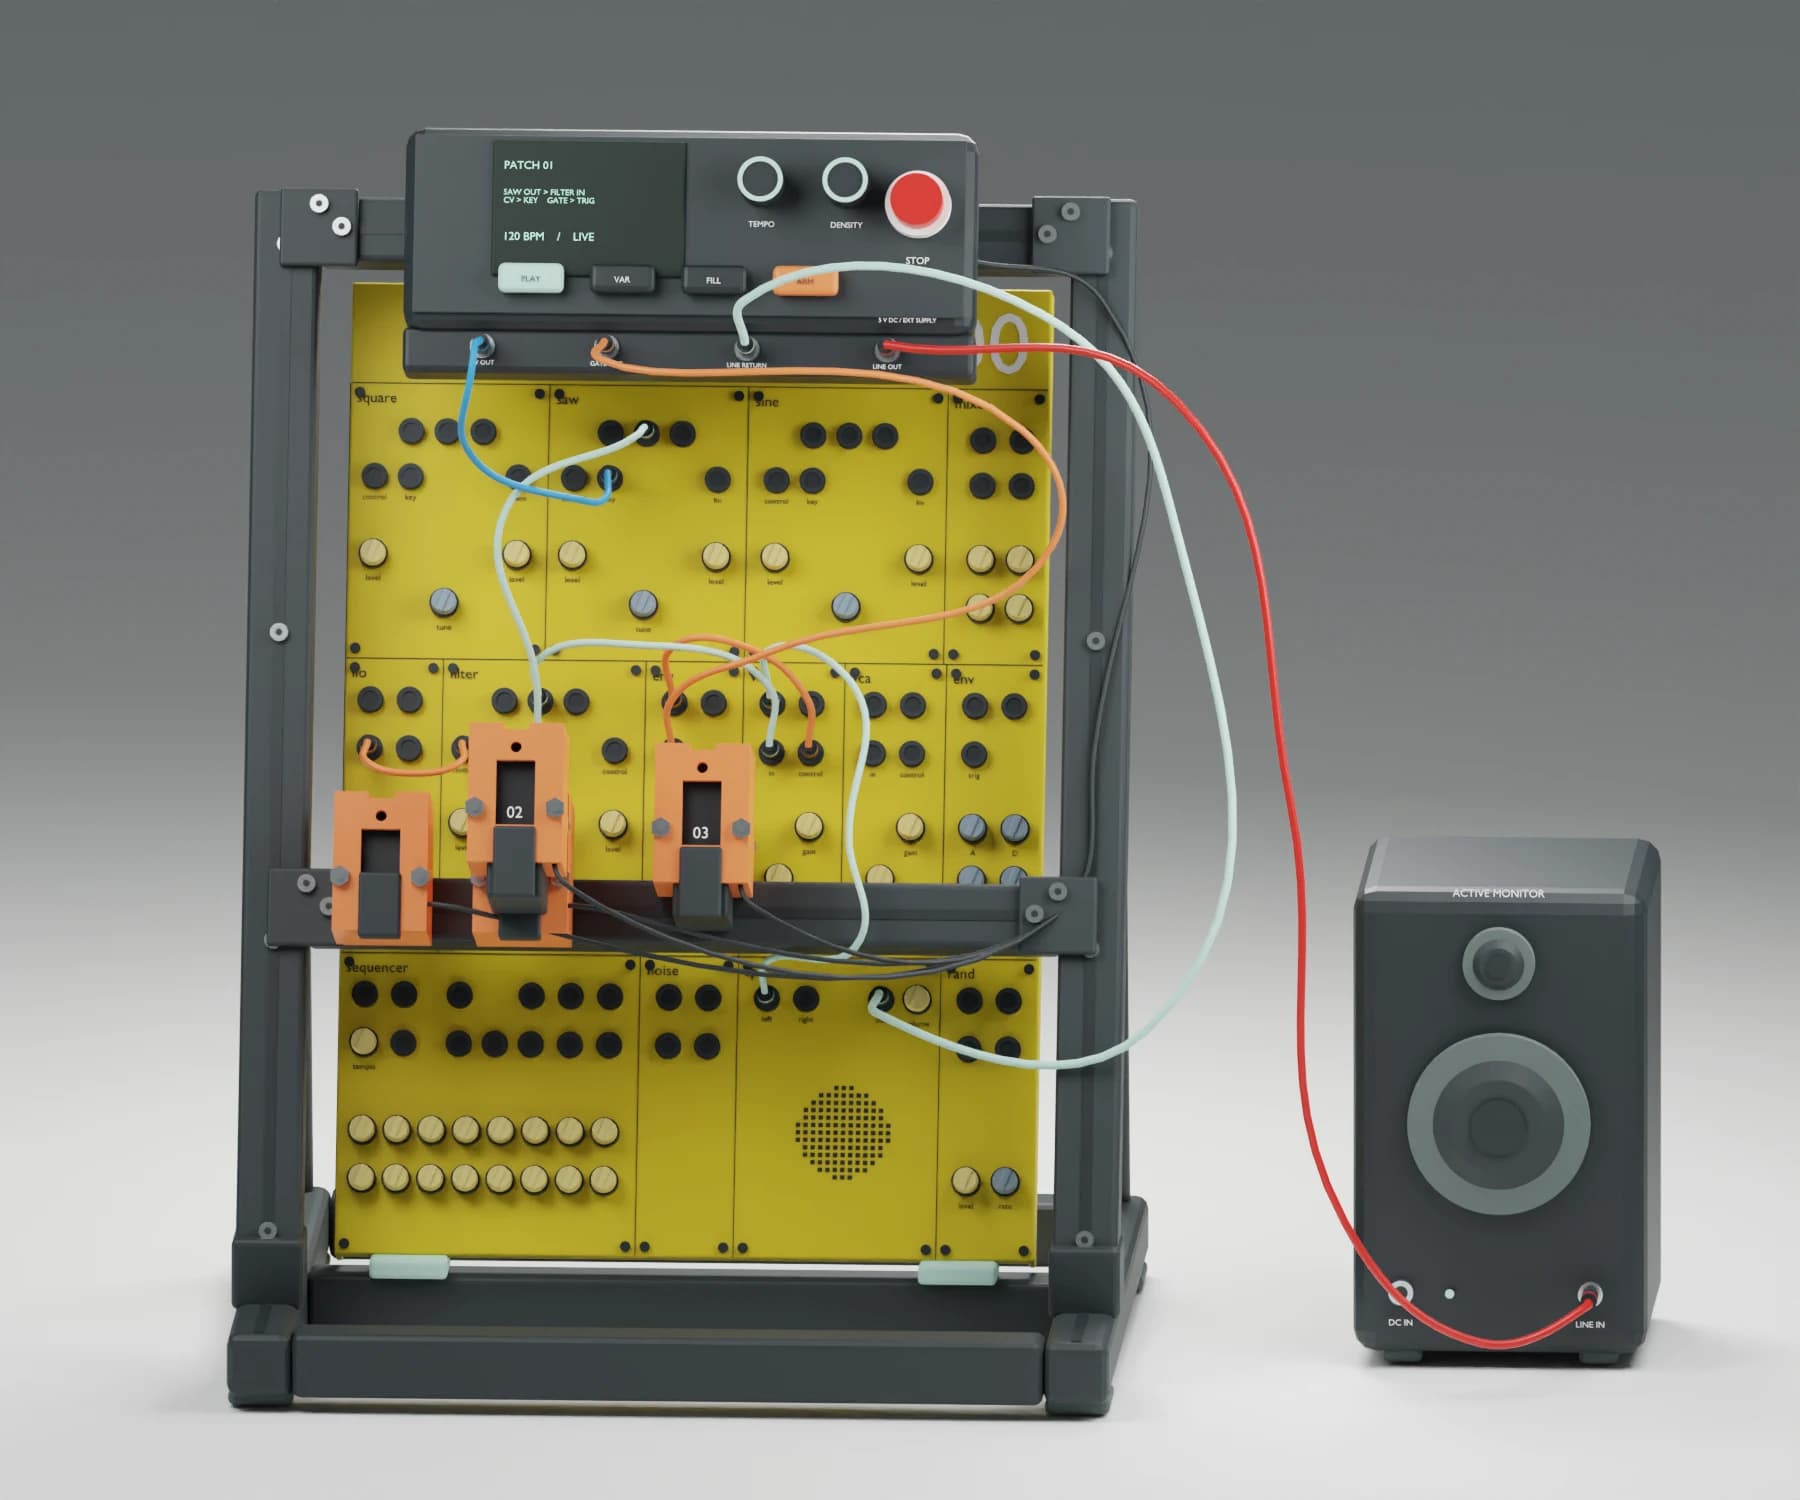
Quattro manopole. Nove cavi. Un robot sopra il Modular 400, da esplorare e far suonare in 3D.
Apri la simulazionePremi Suona, poi trascina un attuatore. Il suono viene generato nel browser.
01 / GUARDA. GIRA. ASCOLTA.
Il concept è un robot removibile: un ponte sostiene quattro motori sopra il Pocket Operator Modular 400 di Teenage Engineering, senza forare lo strumento. La simulazione unisce il modello 3D a un sintetizzatore software. Le manopole animate seguono gli stessi parametri usati per generare la melodia.
Premi Suona per ascoltare melodia, cassa, rullante e hi-hat. Cambia tempo, scala e pattern, oppure lascia muovere le manopole al robot.
Trascina un attuatore nel modello o usa i controlli accanto. Passi alla regolazione manuale e ascolti l’effetto sul suono.
Ruota la vista per osservare i nove cavi: note e gate dal robot, voce del 400, ritorno audio e uscita verso il monitor.
02 / QUATTRO MOVIMENTI
Il progetto concentra i quattro attuatori sul filtro, sull’inviluppo della melodia e sul movimento del timbro.
01 / FILTER
Apre e chiude il filtro, cambiando la brillantezza della melodia.
02 / FILTER
Mette in risalto la zona attorno alla frequenza di taglio.
03 / ENV 1
Cambia il decadimento dell’inviluppo che articola le note.
04 / LFO
Accelera o rallenta la modulazione del filtro.
SAW → FILTER → VCA → SPEAKER → ROBOT → MONITOR
ENV articola la voce nel VCA. LFO modula il filtro. Le drum vengono generate nel robot simulato.
03 / STATO DELL’ESPERIMENTO
Il robot fisico non è ancora costruito. Accoppiamenti, cablaggio e taratura richiedono prove sullo strumento.
I suoni sono generati dalla simulazione: non sono registrazioni del Modular 400 né una riproduzione calibrata del suo circuito.
Prova AUTO / 400